
De toekomst van de schildersstiel: trends en innovaties
Opkomende technologieën zorgen voor een revolutie in de commerciële schildersbranche en bieden innovatieve oplossingen om de productiviteit…


De schilderrobot is geen verre toekomstmuziek meer. Mobiele machines kunnen delen van het spuit- en afwerkingswerk overnemen, terwijl gespecialiseerde coatingrobots al worden ingezet op industriële opslagtanks. Maar tussen een machine die een afgebakende wandzone behandelt en een robot die een volledige schilderopdracht uitvoert, gaapt nog een aanzienlijke kloof. De huidige systemen automatiseren vooral specifieke taken. Ze nemen niet de volledige verantwoordelijkheid voor de ondergrond, de keuze en verwerking van het verfsysteem of het eindresultaat over. Voorlopig zijn ze dus vooral een aanvulling op de ploeg, al kunnen ze bij geschikt seriewerk wel degelijk de concurrentieverhoudingen veranderen.
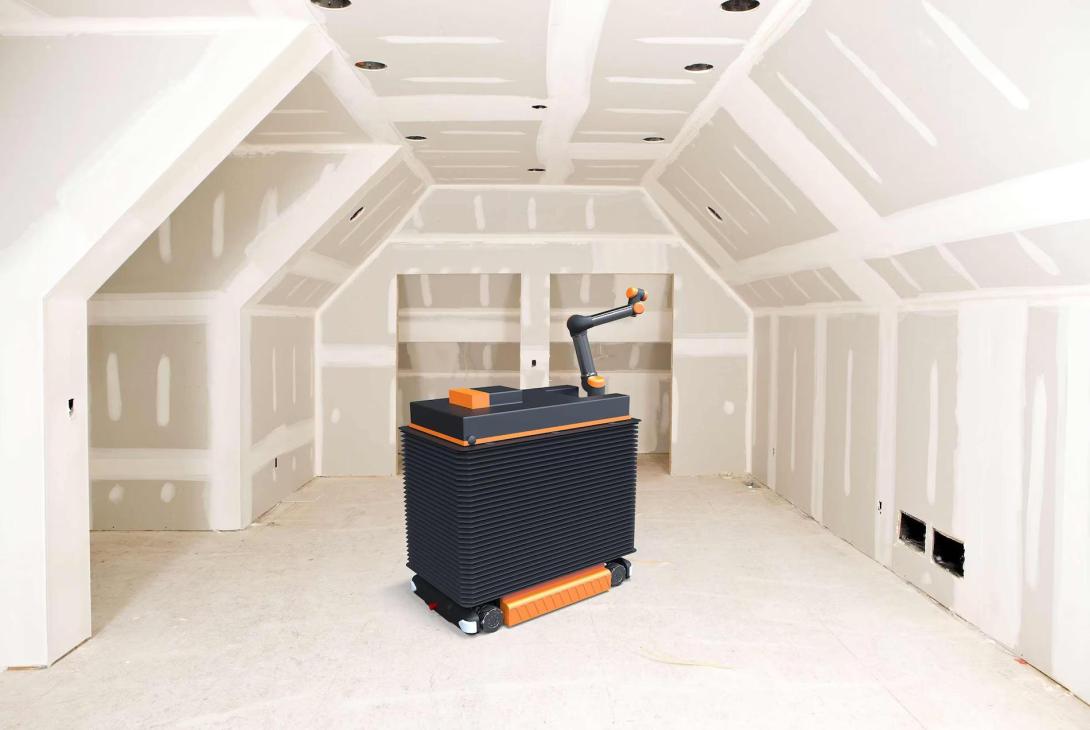
Onder de verzamelnaam ‘schilderrobot’ schuilen verschillende technologieën. Voor binnenafwerking bestaan mobiele platforms met een robotarm, sensoren en een spuitinstallatie. Die brengen hun omgeving in kaart en sturen de applicatie aan. Okibo ontwikkelt onder meer robots voor schilderwerk en de afwerking van gipsplaatwanden. De fabrikant beschrijft de EG7 als een autonoom systeem voor schilderen, schuren en wandafwerking, maar vermeldt voor de Europese en Amerikaanse markt nog voorregistratie of voorbestellingen. De fabrikant kondigde daarnaast de EG7+ aan, met een groter bereik voor hoge wanden, maar dat betekent niet automatisch dat die uitvoering al breed beschikbaar is in België. Praktijkervaring met een technologie is dus niet hetzelfde als lokale leverbaarheid, service en een uitgewerkt onderdelennetwerk.

EG7
Daarnaast zijn er robots die vooral de ondergrondafwerking aanpakken. Het Amerikaanse Canvas automatiseert specifieke stappen in het afwerken van gipsplaatwanden, waaronder het aanbrengen en schuren van voeg- en afwerkingsmateriaal. Daarmee reikt robotisering verder dan de laatste verflaag: ook een deel van de voorbereiding kan worden gemechaniseerd. Het gaat evenwel om afgebakende processen, niet om een universele machine die elke beschadigde, vochtige of onregelmatige ondergrond schilderklaar maakt. De gebruikelijke beoordeling en eventuele herstelling van de ondergrond blijven noodzakelijk.
Industriële coatingrobots vormen nog een andere categorie. De magnetische 10Q van Qlayers beweegt over stalen opslagtanks en brengt beschermende coatings aan. Qlayers biedt inmiddels ook de volgende generatie, de 10QX, aan. Dat zijn concrete toepassingen voor grote industriële oppervlakken, maar geen rechtstreeks model voor het schilderen van een woning. Ondergrond, bereikbaarheid, coatingtype en schaal verschillen fundamenteel. Bovendien gaat het om semiautonome systemen: medewerkers blijven nodig voor onder meer de bediening, de materiaaltoevoer en de veiligheidsvoorzieningen.
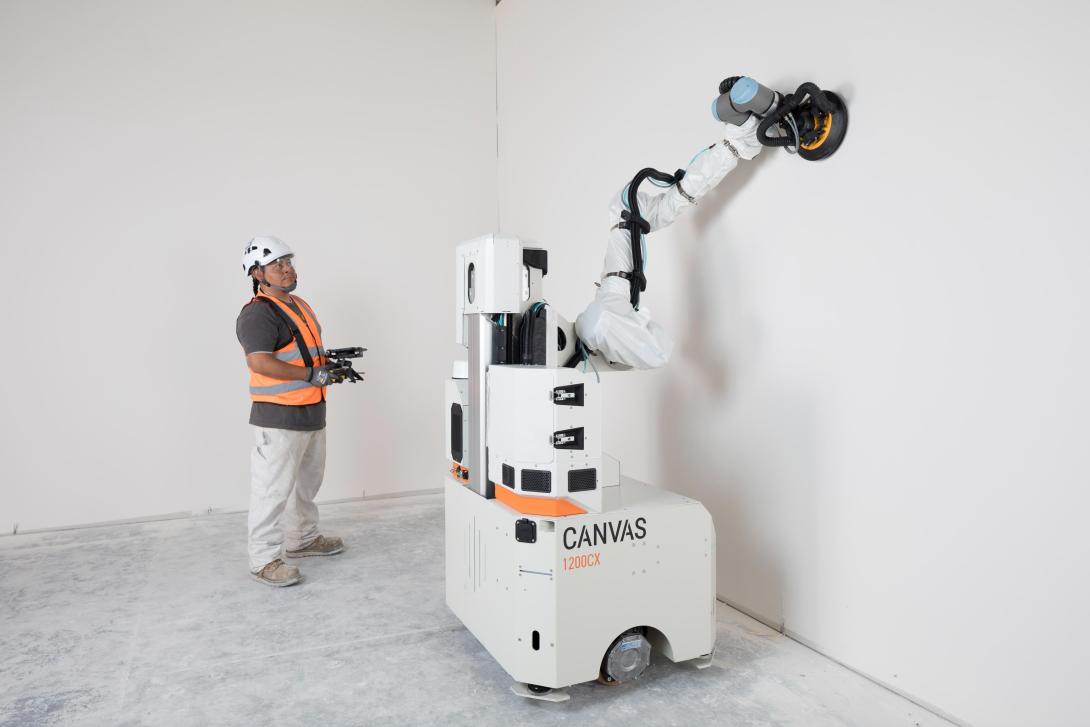
1200CX
De aantrekkelijkste toepassingen hebben een gemeenschappelijke noemer: veel vergelijkbare vierkante meters en weinig onderbrekingen. Grote, vrij toegankelijke wandvlakken en opeenvolgende ruimtes met een vergelijkbare indeling lenen zich doorgaans beter tot robotisering dan een kleine opdracht met veel obstakels, kleurwissels en aansluitdetails. Een robot kan geprogrammeerde bewegingen herhalen en een consistente spuitafstand en overlap nastreven. Dat lukt alleen als de machine correct is ingesteld en de ondergrond, verf en omgevingsomstandigheden binnen de voorgeschreven grenzen vallen. Bovendien moet voldoende schilderklare oppervlakte beschikbaar zijn om de machine productief te houden.
Daar zit meteen een belangrijk verschil tussen technische capaciteit en werfrendement. Een opgegeven snelheid in vierkante meter per uur beschrijft meestal de applicatie onder bepaalde omstandigheden, niet de volledige opdracht. Afdekken, materiaal aanvullen, de robot verplaatsen, reinigen, instellingen aanpassen, controleren en bijwerken nemen eveneens tijd in beslag. Ook het type coating, de vereiste laagdikte, de geometrie van het oppervlak en de omstandigheden op de werf beïnvloeden de productie. Een maximale snelheid uit een productfiche is daarom geen betrouwbare voorspelling van de dagproductie op een Belgische werf.
Een robot die sneller verf aanbrengt, maar regelmatig moet wachten op herstellingen, materiaal of de vrijgave van ruimtes, levert dus niet automatisch een goedkopere opdracht op. De relevante vergelijking is niet ‘robot tegenover roller’, maar ‘volledige robotondersteunde ploeg tegenover de bestaande werkwijze’. Daarbij hoort ook een vergelijking met een goed georganiseerde manuele airless applicatie, niet uitsluitend met schilderwerk met borstel en rol. Vergelijk steeds dezelfde oppervlakte, hetzelfde verfsysteem en dezelfde eisen voor afwerking en oplevering.
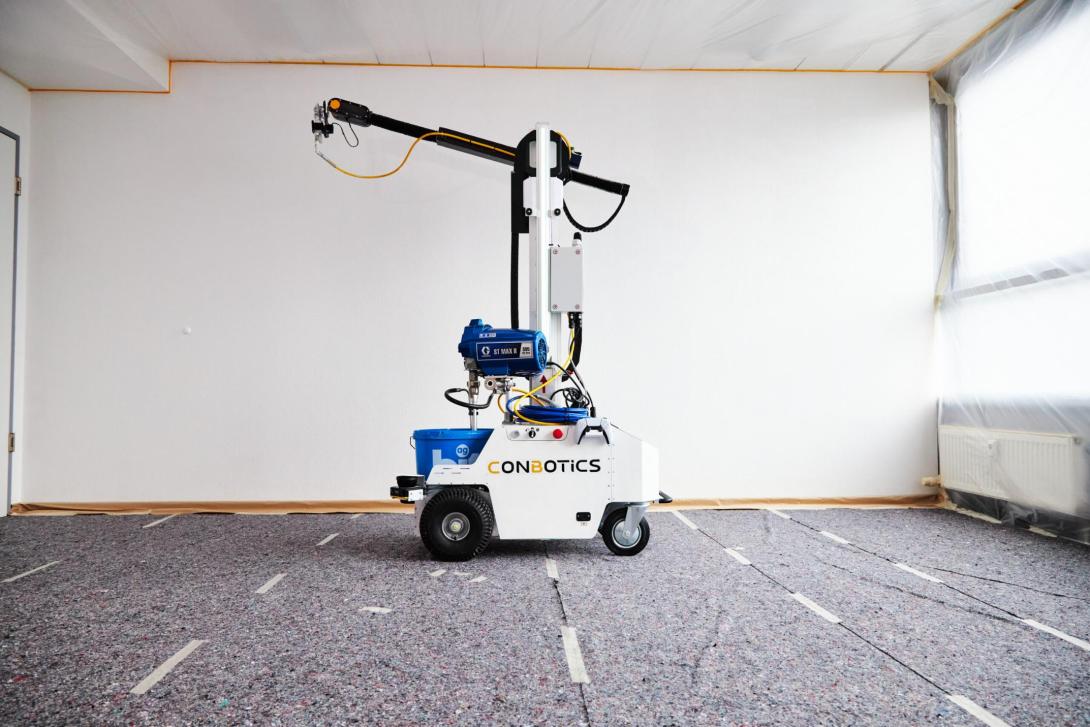
De aantrekkelijkste toepassingen hebben een gemeenschappelijke noemer: veel vergelijkbare vierkante meters en weinig onderbrekingen
Zelfstandig navigeren betekent nog niet dat een machine overal probleemloos aan de slag kan. Deurbreedtes, drempels, vloerhellingen, werkhoogtes en obstakels bepalen mee of een robot inzetbaar is. Een werf verandert bovendien voortdurend: waar gisteren een vrije doorgang was, staan vandaag platen, kabelhaspels of materialen van een andere aannemer. Ook de beschikbare stroomvoorziening, de aanvoer van materiaal, ventilatie en de veilige scheiding van andere werkzaamheden kunnen de inzet beïnvloeden. Mobiliteit, omgevingswaarneming, bereik en materiaalcompatibiliteit moeten daarom per systeem en per werf worden beoordeeld.
Ook ‘geen voorbereiding nodig’ verdient een kritische lezing. Daarmee kan een fabrikant bedoelen dat voorafgaande digitale plannen, meetbakens of speciale markeringen overbodig zijn. Dat is niet hetzelfde als een ondergrond die geen voorbereiding meer vraagt. De gebruikelijke voorwaarden blijven gelden: de ondergrond moet voldoende droog, draagkrachtig, schoon en geschikt zijn voor het gekozen verfsysteem. Loszittende lagen, scheuren, vervuiling en plaatselijke beschadigingen moeten vooraf worden beoordeeld en waar nodig behandeld. Ook afplakken en beschermen blijven nodig waar de robot niet gecontroleerd kan spuiten.
Precies daar blijft de vakkennis doorslaggevend. Een wand kunnen detecteren is iets anders dan beoordelen waarom een bestaande verflaag loskomt, of welke behandeling een plaatselijke beschadiging vereist. Ook vocht, zuiging, hechting en de compatibiliteit met de bestaande lagen vragen om een vakmatige beoordeling. De huidige systemen richten zich op welomschreven applicatie- en afwerkingsprocessen; de aanvaarding van de ondergrond, de keuze van het verfsysteem en de behandeling van uitzonderingen blijven deel van de verantwoordelijkheid van de schilder.
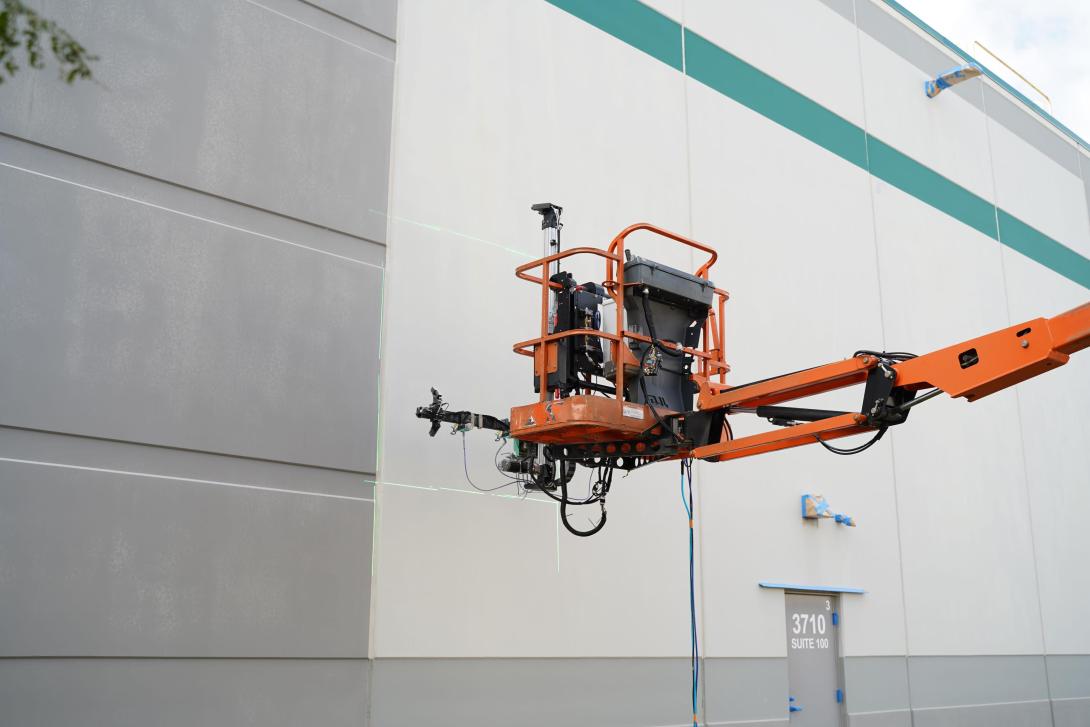
Er moet voldoende schilderklare oppervlakte beschikbaar zijn om de machine productief te houden
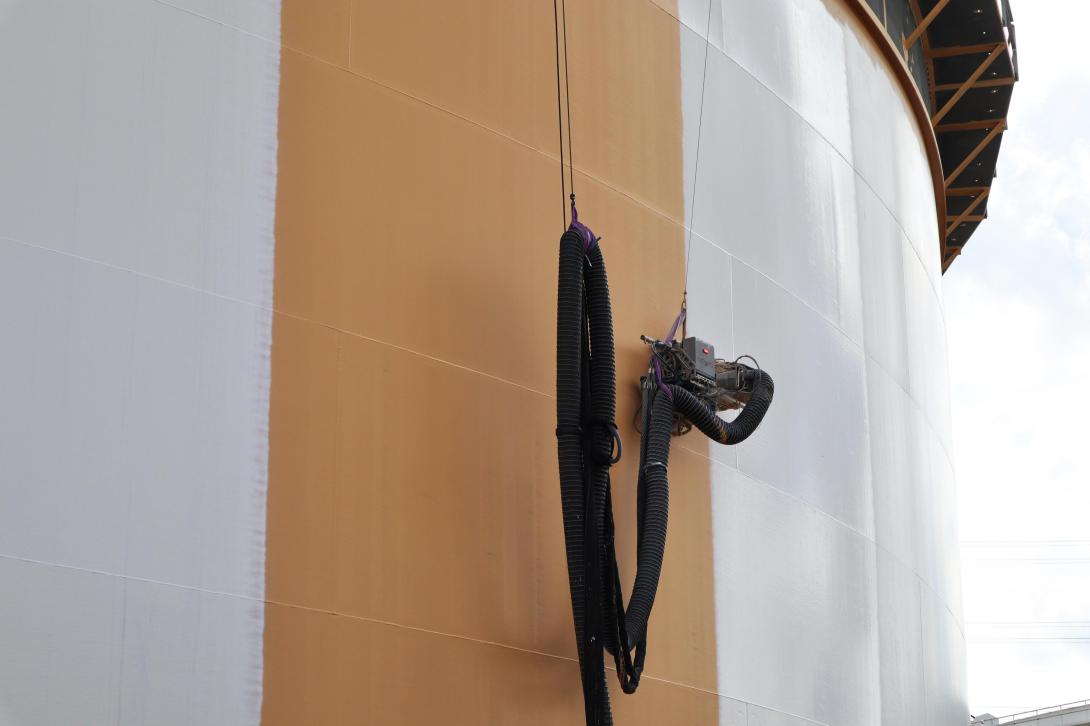
10Q
Robotisering verschuift het werk niet simpelweg van ‘uitvoeren’ naar ‘toekijken’. De ploeg moet geschikte zones selecteren, afschermen, materiaal aanvoeren, instellingen controleren en het resultaat opvolgen. Daarnaast blijft handwerk nodig op plaatsen die de machine niet bereikt of binnen de gekozen configuratie niet afwerkt, zoals hoeken, dagkanten, aansluitingen en complexe details. Bij systemen voor gipsplaatafwerking wordt die combinatie duidelijk: de robot voert repetitieve stappen uit, terwijl medewerkers de voortgang organiseren en moeilijk bereikbare zones of afwijkingen behandelen.
Daarbij verandert de verhouding tussen vaardigheden. De handvaardigheid van de schilder blijft nodig, maar wordt aangevuld met inzicht in machinebediening en procesparameters. Welke spuitdruk, nozzle en applicatiesnelheid passen bij het product en het oppervlak? Hoe herken je verstopping, slijtage of een afwijkend spuitbeeld? En wanneer vraagt een onregelmatige ondergrond om een andere aanpak? De robot maakt die vragen niet overbodig; hij maakt het belangrijker om ze vooraf te beantwoorden en de instellingen tijdens het werk consequent te bewaken.
Ook kwaliteitscontrole verandert. Sommige systemen registreren gegevens zoals materiaalverbruik, behandelde oppervlakte en omgevingscondities. Qlayers rapporteert procesinformatie en gebruikt gegevens uit het applicatieproces om de coatingopbouw te volgen. Zulke data kunnen de kwaliteitsborging ondersteunen, maar zijn niet zonder meer gelijkwaardig aan een rechtstreekse meting van de droge laagdikte op het oppervlak. Bij beschermende industriële coatings blijven de voorgeschreven meetmethode, meetfrequentie en acceptatiecriteria bepalend. De vakman moet dus begrijpen wat een automatisch rapport daadwerkelijk aantoont en welke controles aanvullend nodig blijven.
Minder repetitieve fysieke belasting kan een belangrijk voordeel zijn voor de vakman. Robotisering kan immers langdurig schuren, herhaald spuiten en bepaalde werkzaamheden op hoogte beperken.
De robot uitsluitend voorstellen als hulpje zou de economische impact onderschatten. Waar een aanzienlijk deel van het spuit- of schuurwerk wordt geautomatiseerd, kan de benodigde manuele arbeid per oppervlakte afnemen. Een onderneming die zulke taken efficiënt organiseert, kan op geschikte projecten anders calculeren en mogelijk grotere volumes verwerken. Dat voordeel is echter afhankelijk van de bezettingsgraad, de voorbereiding, het aantal medewerkers dat de machine nodig heeft en de kosten voor aankoop of huur, opleiding, onderhoud en service. De concurrentie speelt dus eerst tussen werkmethodes, niet tussen een complete robot en een complete vakman.
Tegelijk kan minder repetitieve fysieke belasting een belangrijk voordeel zijn. Robotisering kan langdurig schuren, herhaald spuiten en bepaalde werkzaamheden op hoogte beperken. Bij industriële coatingrobots kunnen medewerkers de applicatie gedeeltelijk vanaf de grond aansturen. Dat neemt niet alle risico’s weg: afscherming, ventilatie, persoonlijke beschermingsmiddelen, veilige bediening en de omgang met coatings en reinigingsmiddelen blijven noodzakelijk. De technologie verandert dus de aard en de verdeling van het werk, maar vervangt geen veiligheidsbeleid.
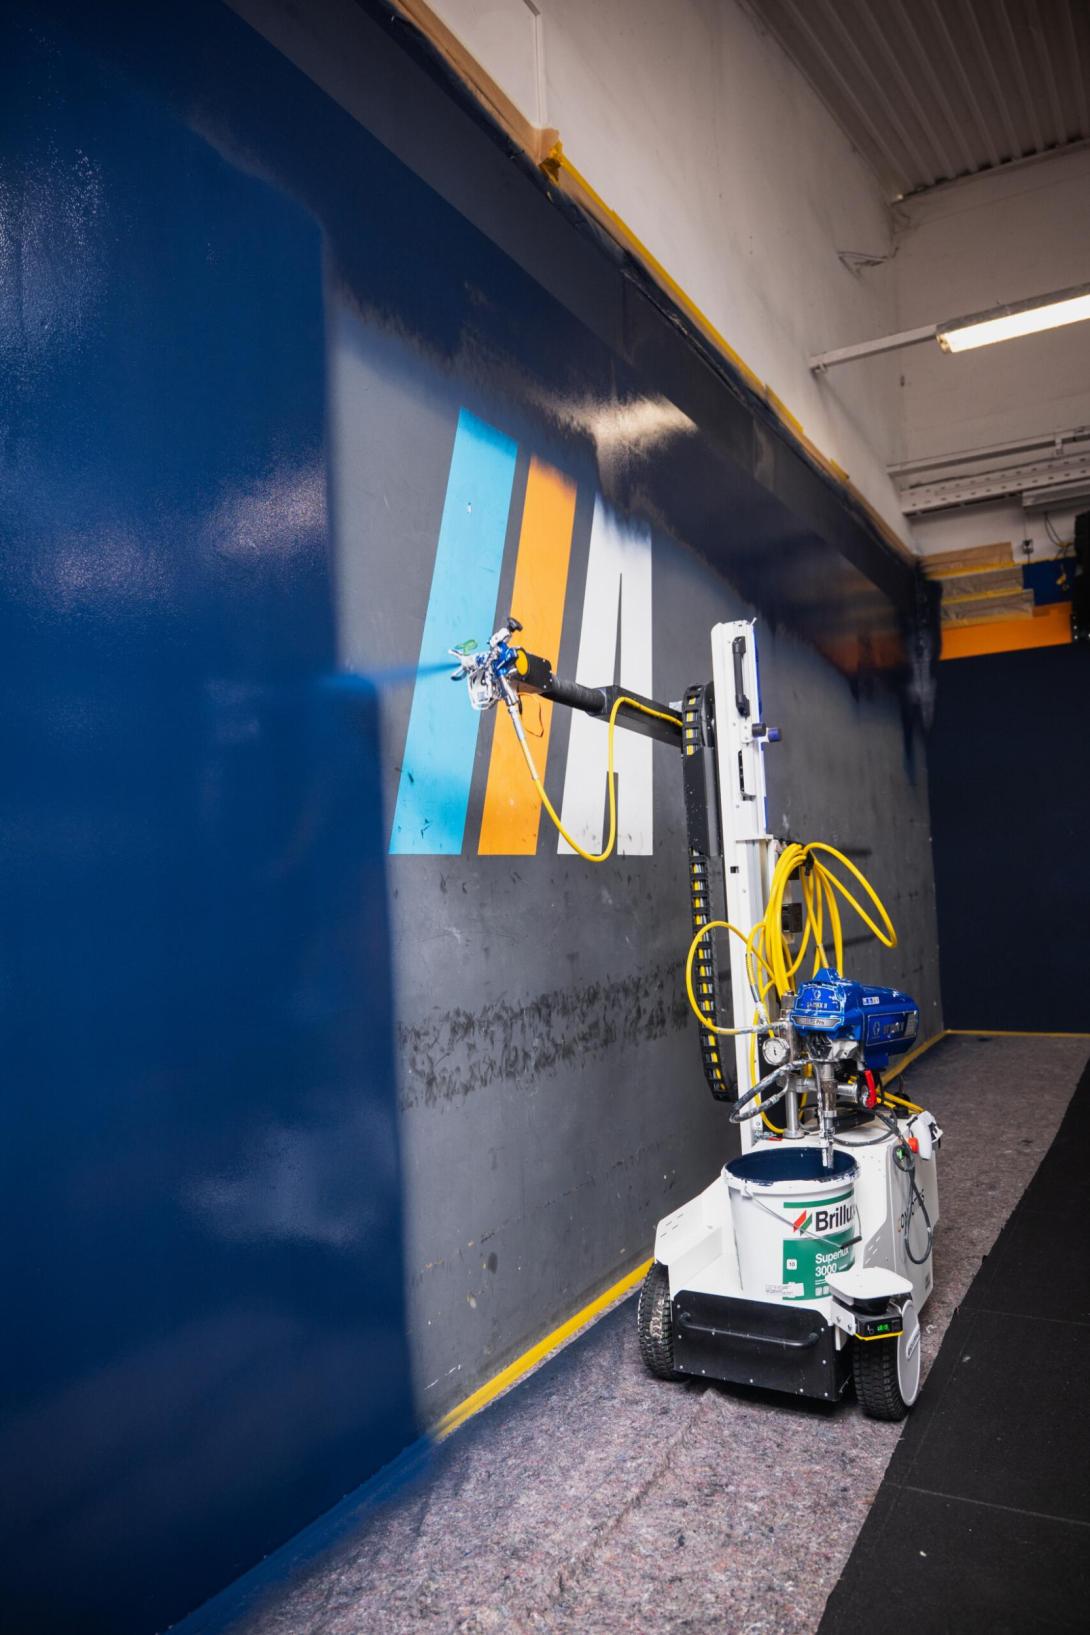
De concurrentie speelt dus eerst tussen werkmethodes, niet tussen een complete robot en een complete vakman
Een vaste datum waarop schilderrobots voor de doorsnee Belgische kmo rendabel worden, valt uit de beschikbare praktijkinformatie niet af te leiden. De toepassingen, aankoop- en gebruikskosten en beschikbaarheid verschillen sterk per systeem. Een gefaseerde ontwikkeling is aannemelijker dan een algemene doorbraak op één moment. Bovendien moet onderscheid worden gemaakt tussen robots voor industriële beschermlagen en systemen voor binnenafwerking: hun markt, werkorganisatie en technische vereisten zijn niet vergelijkbaar.
Op korte termijn ligt praktijkonderzoek vooral voor de hand bij bedrijven met grote, repetitieve opdrachten of gespecialiseerde industriële coatingactiviteiten. Projectgebonden toegang kan de investeringsdrempel verlagen: Qlayers vermeldt een verhuurformule voor zijn industriële coatingrobots binnen de EU, met opleiding en technische ondersteuning. Dat betekent niet dat vergelijkbare huur- en servicemodellen voor alle binnenafwerkingsrobots beschikbaar zijn. Controleer vóór een proefproject daarom niet alleen de prijs, maar ook de beschikbaarheid, de ondersteuning ter plaatse, de opleiding en de verantwoordelijkheid bij storingen.
Voor een kmo met hoofdzakelijk kleinschalige renovaties is een aankoop minder vanzelfsprekend. Veel verplaatsingen, beperkte werkzones en uiteenlopende details drukken de effectieve benutting. Een proef op een representatieve eigen werf is daarom informatiever dan een demonstratie op een leeg, ideaal wandvlak. Registreer alle arbeidsuren, verplaatsingen, reiniging, materiaalverbruik en bijwerkingen, en vergelijk het aanvaarde eindresultaat met de bestaande methode. Neem ook de kosten voor transport, onderhoud, opleiding en eventuele stilstand mee. Pas dan wordt duidelijk of de robot op dat type opdracht een technisch én economisch voordeel oplevert.
Brede toepassing vraagt uiteindelijk meer dan een betere robot: ook opleiding, onderhoud, onderdelenvoorziening, veilige werkprocedures en een passende werfplanning moeten volgen. De meest realistische toekomst is daarom voorlopig geen werf zonder schilders, maar een ploeg die mens en machine gerichter inzet. De robot neemt geschikte, herhaalbare meters voor zijn rekening; de vakman blijft verantwoordelijk voor de ondergrond, de productkeuze, de afwerking en de beoordeling van het eindresultaat.

Schrijf je in voor onze nieuwsbrief en ontdek als eerste het laatste nieuws uit de sector en lees boeiende interviews en verrassende verhalen.
